Получите бесплатную консультацию по всем интересующим вас вопросам

Программное обеспечение для вертикальных многозвенных роботов
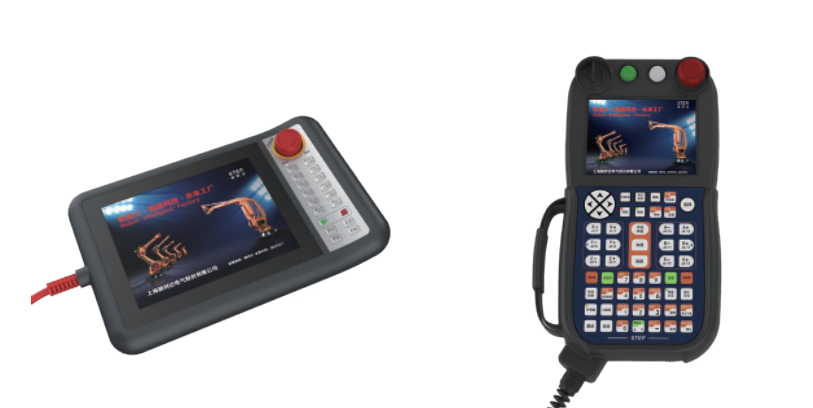
ПО для вертикальных многозвенных роботов: сварка, паллетирование | Eagler System
Программное обеспечение для вертикальных многозвенных роботов

Области применения

Программное обеспечение для вертикальных многозвенных роботов предназначено для создания комплексного и удобного интерфейса управления, программирования и внедрения роботов в различных промышленных сферах. Оно работает в связке с контроллерами и сервосистемами, обеспечивая высокую производительность и гибкость.

В сочетании с аппаратным обеспечением робота платформа подходит для широкого круга промышленных задач, включая, но не ограничиваясь:

  • Сварка: Дуговая сварка со специализированными программными пакетами для различных материалов и толщин.

  • Погрузочно-разгрузочные работы и паллетирование: Автоматизированный захват, размещение и штабелирование грузов.

  • Обработка материалов: Задачи по удалению заусенцев, полировке, обрезке и многокоординатной резке.

  • Сборка: Высокоточная сборка, например, завинчивание винтов.

  • Обработка металлов давлением: Операции гибки и штамповки.

Эти программные возможности делают роботов идеальными для таких отраслей, как автомобилестроение, производство литиевых батарей, фотоэлектрика, металлообработка, электроника, а также пищевая промышленность и производство напитков.

ПодробнееСвернуть

Базовые функции

Эти фундаментальные функции обеспечивают безопасную и эффективную ежедневную эксплуатацию и программирование робота.

  • Защита и безопасность: Функции обеспечения безопасности работ.

  • Управление пользователями: Контроль уровней доступа для различных операторов.

  • Управление проектами, программами и переменными: Организация и управление всеми элементами программирования.

  • Обучение и управление инструментами и системами координат: Позволяет пользователям определять центральную точку инструмента (TCP) и управлять различными системами координат (мировая, сочлененная, пользовательская и т.д.).

  • Режим перемещения (Jog) / Автоматическая работа и просмотр позиций: Обеспечивает ручное перемещение робота (Jog) и мониторинг позиций во время автоматической работы.

  • Настройка и контроль скорости: Позволяет регулировать и контролировать скорость движения робота.

  • Переключение Ручной / Автоматический / Внешний автоматический: Легкое переключение между режимами для настройки, автономной работы или интеграции в более крупную автоматизированную линию.

Расширенные функции

Система также включает в себя расширенные «технологические пакеты» и возможности, предназначенные для решения специфических сложных задач и глубокой системной интеграции.

  • Функция ПЛК: Обеспечивает интерфейсы для связи и координации с внешними ПЛК, включая внешнее управление и использование внешних отслеживающих систем координат.

  • Функция дуговой сварки: Комплексный пакет для сварки, поддерживающий поиск позиции в 1D/2D/3D, функции колебания (шага), отслеживание дуги, прерывистую сварку, мониторинг сварки и лазерное отслеживание. Разработан для решения таких проблем, как отклонения при сборке толстого листа и сварочные деформации.

  • Функция паллетирования: Позволяет пользователям определять пользовательские схемы штабелирования; программы паллетирования и распаллетирования генерируются автоматически для простой и гибкой работы.

  • Функция гибки: Совместима с основными системами управления гибочными станками Delem, CYBELEC и ESA. Команды гибки работают по принципу "подключи и работай", не требуя обучения.

  • Дополнительные оси: Система может управлять до шестью дополнительными осями, такими как позиционеры и направляющие, расширяя возможности робота.

  • Функция "мягкого плавающего" движения (Soft Floating): Поддерживает настройку мягкого плавания отдельно в суставных и декартовых системах координат для задач, требующих податливости (соблюдения контура).

  • Функция обучения перемещением (Drag Teaching): Обеспечивает быстрое и интуитивно понятное программирование, позволяя оператору физически направлять робота через движения; эту функцию можно включать и отключать в любой момент во время использования.

  • Функция защиты от столкновений: Осуществляет мониторинг в реальном времени, используя динамическую модель робота без необходимости в дополнительных датчиках. В случае столкновения система немедленно останавливается, чтобы минимизировать повреждения.

  • Подавление вибрации: Передовые алгоритмы управления, помогающие снизить вибрацию, что приводит к более плавному движению и сокращению времени цикла.

  • Адаптивное управление нагрузкой и инерцией: Автоматически адаптирует параметры управления в зависимости от нагрузки, обеспечивая оптимальную производительность и стабильность.

ПодробнееСвернуть

Мы предоставляем индивидуальные решения, поэтому каждое коммерческое предложение уникально.

Чтобы дать вам точную оценку стоимости и сроков выполнения, мы рассмотрим требования вашего конкретного проекта, объём заказа и технические детали по вашему запросу.

ПодробнееСвернуть

Связаться с нами

Вы можете заполнить подробную форму, если уже знаете все детали проекта
Или просто оставьте свои контактные данные, и мы свяжемся с вами, чтобы уточнить все детали