
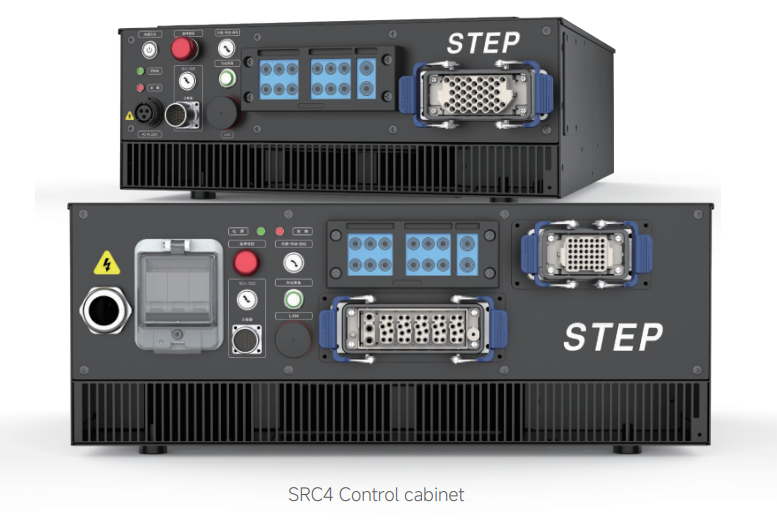
SRC4 Control Series S and L
Базовые функции
Это фундаментальные эксплуатационные и программные возможности, позволяющие пользователям работать с роботом.
Эффективное программирование и симуляция: Система поддерживается программным обеспечением для офлайн-программирования STEP Studio. Оно имеет интуитивно понятный интерфейс для импорта моделей робота, инструмента и заготовок, а также объединяет функции обучения (teaching), симуляции движения, тестов на достижимость и тестов времени цикла. Это призвано значительно сократить время программирования.
Интуитивные пульты обучения: Доступны два специализированных пульта обучения.
-
SPad: Модель с 8-дюймовым емкостным экраном для общепромышленного применения, отличающаяся плавным сенсорным управлением.
-
SWT: Модель с 5,6-дюймовым резистивным экраном, специально разработанная для сварочных применений, позволяющая выполнять быстрые операции "вслепую".
Оба пульта оснащены богатым набором инструментов отладки для мониторинга, обновления и ведения журналов (логирования).
Расширенные функции
Эти функции обеспечивают более глубокий уровень управления, возможности интеграции и настройки для сложных задач автоматизации.
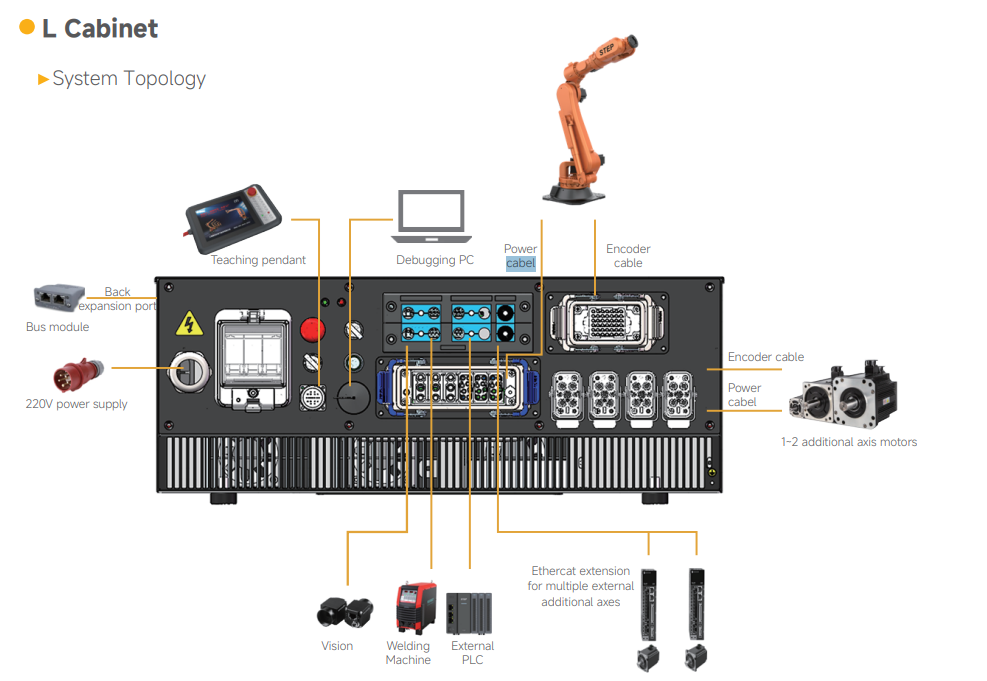
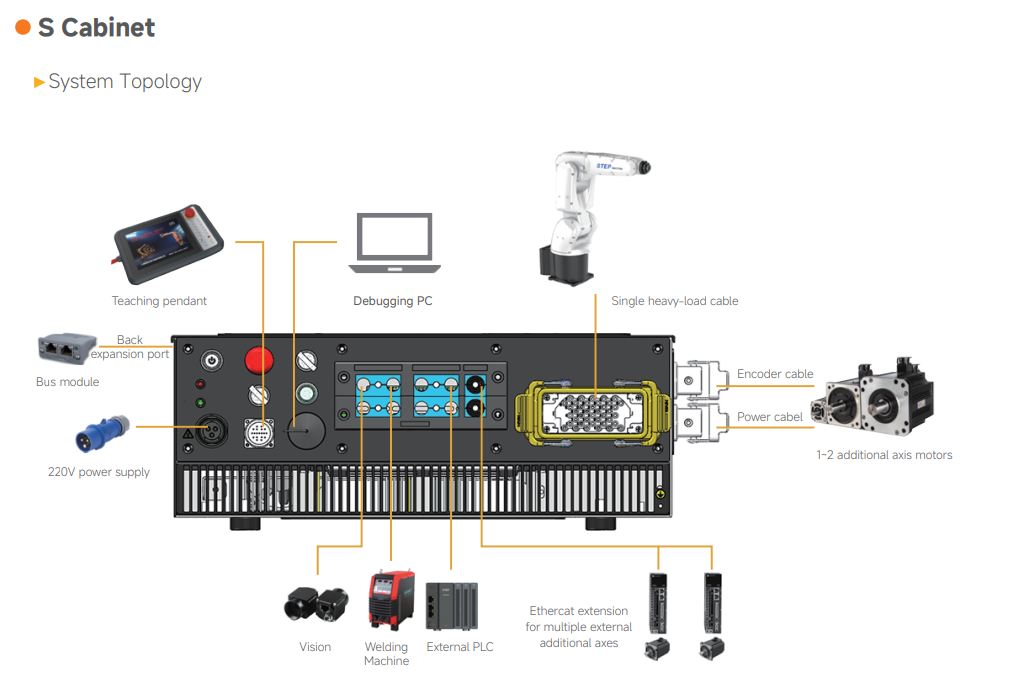
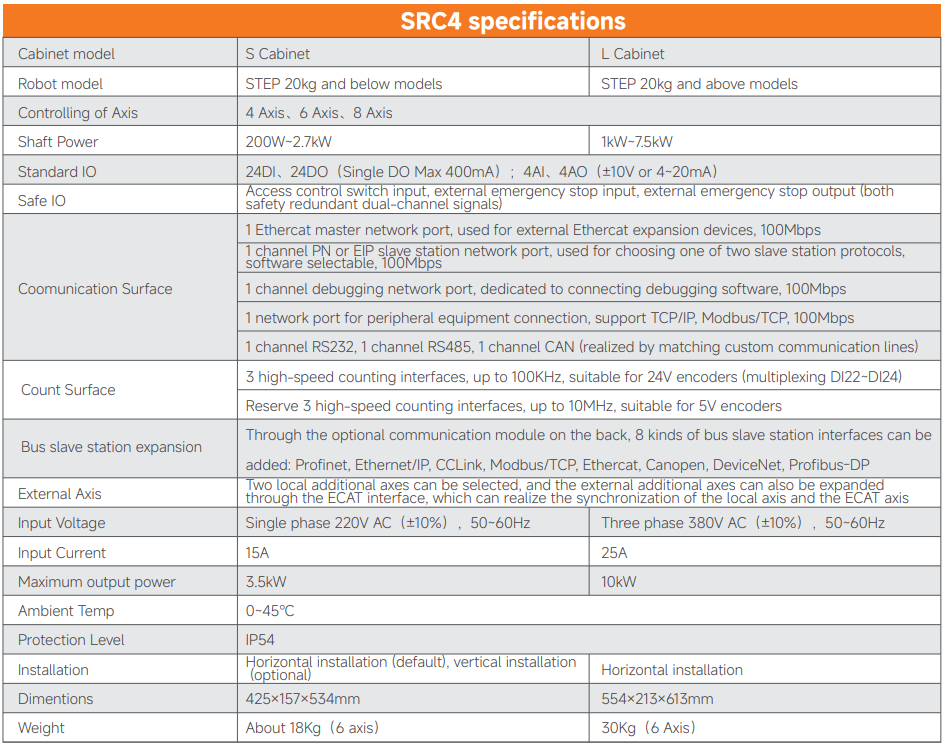
Мощная вторичная разработка: Контроллер SRC4 создан для широкой кастомизации. Он предлагает надежную аппаратную среду с различными интерфейсами (DIO, AIO, высокоскоростной счет, последовательные интерфейсы, CAN и различные полевые шины) для простого подключения к внешним ПЛК и устройствам.
Открытая программная архитектура: Он имеет открытую программную архитектуру "All In One", работающую на многозадачной системе реального времени с многоядерным процессором. Это позволяет пользователям выполнять всестороннюю вторичную разработку для управления роботами, программного ПЛК (soft PLC) и общего управления движением в единой среде.
Комплект разработки программного обеспечения (SDK): Предоставляется SDK, позволяющий пользователям выполнять кроссплатформенную вторичную разработку с использованием таких языков программирования, как C, C++ и C#.
Интегрированная функциональность ПЛК: В подробном руководстве описывается библиотека Step_Robot, которая предоставляет функции для управления на базе ПЛК. Это включает:
-
Управление вводом/выводом робота: Функциональные блоки для управления дискретными и аналоговыми входами/выходами (I/O).
-
Команды управления от ПЛК: Функциональные блоки для запроса и освобождения полномочий управления, запуска программ и сброса ошибок с ПЛК.
-
Взаимодействие данных: Интерфейсы для обмена данными (такими как позиции и переменные) между ПЛК и пользовательской программой робота.
Специфические функции (Сварка, Паллетирование, Гибка)
Программное обеспечение SRC4 включает специализированные "процессные пакеты" (process packs), разработанные для стандартных применений, чтобы ускорить развертывание.
-
Сварка: Существует выделенный процессный пакет для сварочных применений. Он дополнительно поддерживается пультом обучения SWT, который адаптирован для сварки, позволяя выполнять быстрые операции "вслепую". Также доступно руководство, в котором систематически излагается функция сварки роботов STEP.
-
Паллетирование и Депаллетирование: Доступен процессный пакет для применений паллетирования, который включает как операции укладки, так и разборки паллет.
-
Гибка: Также доступен процессный пакет для применений гибки.
-
Другие специфические функции: В результатах поиска также упоминаются процессные пакеты для других применений, таких как штамповка, завинчивание и слежение (tracking).
Мы предоставляем индивидуальные решения, поэтому каждое коммерческое предложение уникально.
Чтобы дать вам точную оценку стоимости и сроков выполнения, мы рассмотрим требования вашего конкретного проекта, объём заказа и технические детали по вашему запросу.


